Soit une homographie du plan projectif qui admet une droite de points fixes.
Montrer qu’on peut choisir telle que et admet un plan de points fixes.
Montrer alors qu’il existe un point de (appelé centre de ) tel que pour tout point de non fixé par , la droite passe par .
Soit une droite et un point hors de . Soit et deux points hors de et et alignés. Montrer en choisissant un repère convenable qu’il existe une unique homographie telle que soit une droite de points fixes et le centre et qui envoie sur .
Soit une homographie du plan projectif qui admet une droite de points fixes et de centre . Sachant que , construire l’image du point par dans les cas suivants.
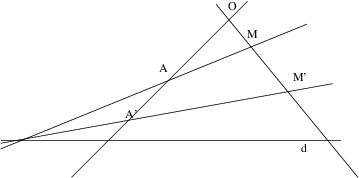
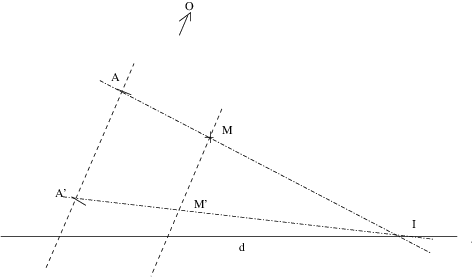
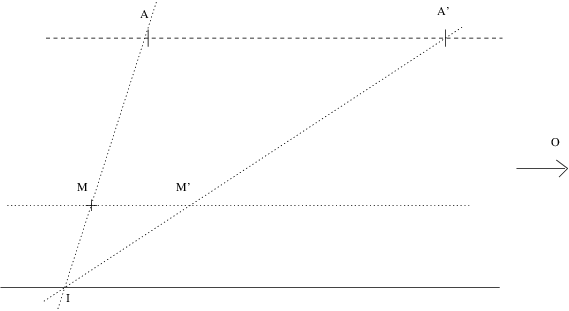
Soit une involution. On considère deux points et tels que avec leur image et ils forment un repère projectif (aucun triplet n’est formé de points alignés). On définit et la droite reliant et . Montrer que est l’homographie de droite fixe de centre qui envoie sur .